- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
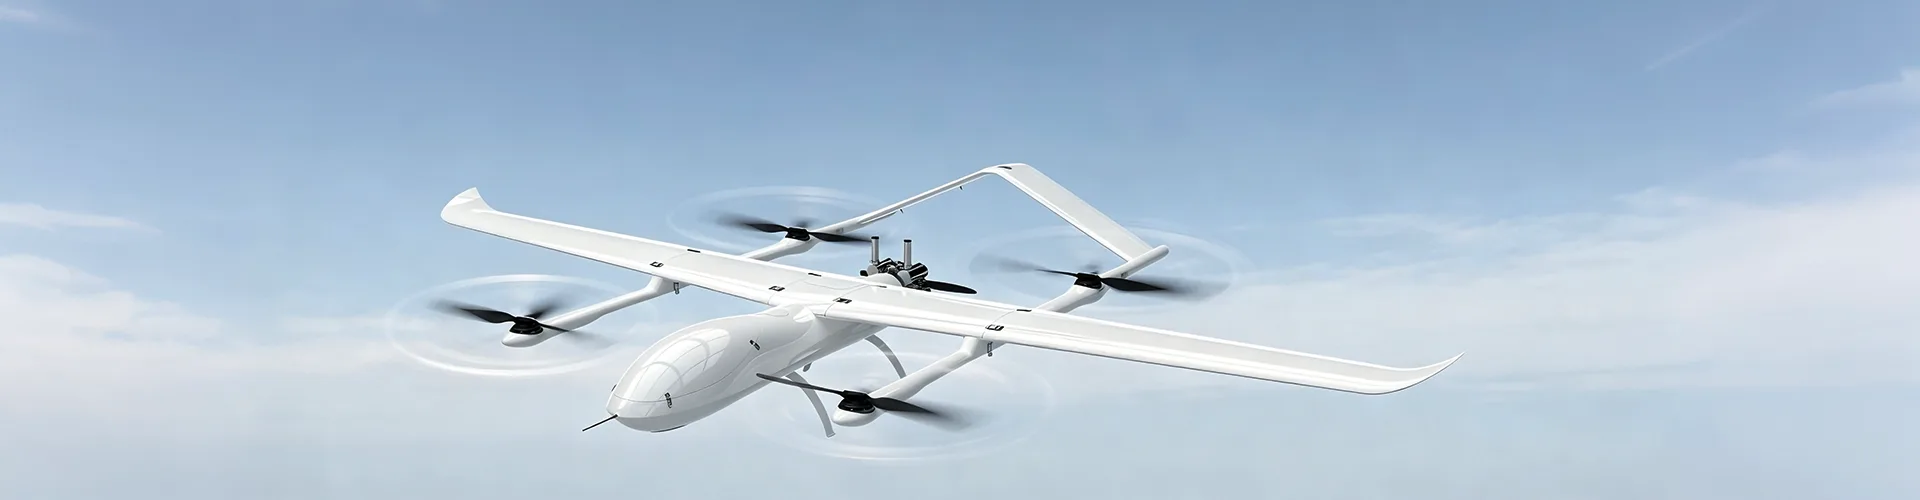
Hur förvandlar drönarnyttolaster industriella UAV till uppgiftsorienterade plattformar?
A Drönare nyttolast systemet bestämmer vad en industriell UAV kan känna av, mäta, bära eller fungera under en specifik uppgift. Istället för att behandla flygplanet som en enkel flygande kamera, kombinerar modern UAV-utveckling i allt högre grad flygplattformen med applikationsspecifik utrustning såsom kameror för synligt ljus, värmesystem, LiDAR, jordbruksdistributionsenheter, materialhanteringsutrustning, miljösensorer, belysningsenheter, kommunikationsmoduler och intelligent bildanalyshårdvara. Att välja en lämplig nyttolast kräver därför uppmärksamhet på sensorns syfte, fysisk storlek, vikt, effektbehov, monteringsmetod, datakrav och driftsmiljön. En korrekt integrerad nyttolast kan förvandla ett allmänt flygplan till en mer praktisk plattform för undersökning, inspektion, jordbruk, infrastrukturarbete, miljöövervakning och andra specialiserade tillämpningar.
Innehållsförteckning
Klicka på ett avsnitt för att hoppa direkt till motsvarande tekniska diskussion.
- 1. Vad avgör rollen för en UAV-nyttolast?
- 2. Hur stödjer avkännings- och kartläggningssystem industriellt arbete?
- 3. När är kameror med synligt ljus rätt val?
- 4. Hur avslöjar termisk bildbehandling förhållanden som kameror kan missa?
- 5. När bör LiDAR övervägas för UAV-kartläggning?
- 6. Hur kan funktionell utrustning utöka UAV-kapaciteten?
- 7. Hur kan UAV:er stödja miljöövervakning?
- 8. Hur förbättrar intelligent analys nyttolastanvändningen?
- 9. Vad bör man tänka på när man integrerar nyttolastutrustning?
- 10. Hur ska köpare välja rätt konfiguration?
- 11. Hur utvecklas nyttolastsystem för industriella tillämpningar?
- 12. Vanliga frågor
Vad bestämmer rollen för en UAV-nyttolast?
Nyttolasten är den del av ett UAV-system som direkt interagerar med driftsuppgiften. Flygplanet tillhandahåller flygplattformen, medan nyttolasten tillhandahåller den avkänning, mätning, transport, kommunikation eller operativ funktion som krävs för en viss applikation.
Detta förhållande är viktigt eftersom två flygplan med liknande flygegenskaper kan utföra helt olika jobb när de är utrustade med olika utrustning. En kameraplattform kan vara lämplig för visuell inspektion, medan en värmebildsenhet kan ge temperaturinformation. Ett LiDAR-system kan samla in tredimensionell rumslig data, medan en materialhanteringsanordning kan flytta utrustning mellan platser.
Valet av nyttolast börjar därför med frågan om vilken information eller fysisk uppgift flygplanet behöver stödja. När uppgiften väl har definierats kan utrustningen väljas utifrån önskad datatyp, noggrannhet, täckning, vikt, strömförbrukning, installationsmetod och arbetsmiljö.
Avkänning Samlar in visuell, termisk, rumslig, miljömässig eller annan uppgiftsspecifik information från operationsområdet.
Drift Tillåter flygplanet att utföra en definierad fysisk funktion som sprutning, sådd, lyftning, belysning eller kommunikation.
Analys Bearbetar insamlad data för att identifiera fördefinierade förhållanden, mätningar eller mönster som kräver ytterligare uppmärksamhet.
Valet av nyttolast bör följa driftsmålet
En användbar utgångspunkt är att definiera den effekt som krävs från flygningen. Om det förväntade resultatet är en högupplöst bild kan det räcka med en lämplig kamera för synligt ljus. Om målet innebär att upptäcka värmeskillnader kan värmeavbildning vara lämpligare. När korrekt tredimensionell information krävs kan LiDAR tillhandahålla en mer lämplig datakälla.
Samma princip gäller för driftutrustning. Jordbruksarbete kräver en annan nyttolastarkitektur än materialtransport eller miljöprovtagning. Att behandla alla nyttolaster som utbytbar utrustning kan skapa integrationsproblem som kan undvikas eftersom varje kategori har olika mekaniska och elektriska krav.
- Definiera uppgiften innan du väljer utrustning.
- Bestäm vilken typ av information eller fysisk åtgärd som krävs.
- Kontrollera nyttolastmassan mot flygplanets kapacitet och framdrivningskrav.
- Granska effektkraven för nyttolast med flygplanets elektriska system.
- Överväg monteringsposition, balans, dataanslutningar och underhållsåtkomst.
NyckelprincipNyttolasten ska väljas runt uppgiften. Flygplanet, nyttolasten, kraftsystemet och monteringsstrukturen måste sedan koordineras som en driftskonfiguration.
Hur stödjer avkännings- och kartläggningssystem industriellt arbete?
Avkännings- och kartläggningsutrustning tillhandahåller informationslagret för många industriella UAV-applikationer. Istället för att helt förlita sig på direkt observation från marken kan operatörer samla in strukturerad information från platser som är svåra, tidskrävande eller ineffektiva att inspektera manuellt.
Olika sensorer producerar olika former av data. Kameror med synligt ljus ger bilder och video. Termisk utrustning identifierar temperaturmönster. LiDAR genererar rumsliga mätningar och punktmolndata. Lämplig teknik beror på vad som behöver observeras och hur informationen kommer att användas efter flygningen.
| Typ av utrustning | Primär data | Typiska industriella användningar |
|---|---|---|
| Kamera med synligt ljus | Högupplösta bilder och video | Infrastrukturbesiktning, anläggningsobservation, jordbruksövervakning, visuell dokumentation |
| Värmebilder | Temperaturfördelning och termiska mönster | Kontroll av utrustningens skick, solcellsinspektion, bedömning av elektriska komponenter |
| LiDAR | Tredimensionella rumsmätningar | Terrängkartering, byggnadsmodellering, gruvmätning, älv- och platsmätning |
| Miljösensor | Gas, damm, vatten eller andra miljödata | Miljöövervakning, industriplatsbedömning, fältdatainsamling |
Varför olika sensorer inte helt enkelt kan ersättas
Varje sensor mäter olika fysiska egenskaper. En kamera med synligt ljus kan visa utseendet på en komponent, men den ger inte direkt temperaturinformation. En värmekamera kan visa ett onormalt värmemönster, men den ger inte nödvändigtvis samma nivå av visuella detaljer som en högupplöst kamera.
LiDAR fungerar annorlunda igen. Den mäter rumslig information och kan producera tredimensionella representationer av terräng och strukturer. Detta gör det värdefullt när uppgiften beror på geometri, avstånd, höjd, volym eller ytstruktur snarare än bara visuellt utseende.
Kombinera flera datakällor
Vissa avancerade applikationer kombinerar flera sensortyper på ett flygplan eller över flera flygningar. Till exempel kan synliga bilder ge visuell kontext medan termisk information framhäver temperaturavvikelser. Rumslig data kan sedan lägga till korrekt geometrisk information till samma inspektionsarbetsflöde.
Sådana kombinationer kan förbättra fullständigheten av insamlad information, men de skapar också ytterligare integrationskrav. Flygplanet behöver tillräcklig nyttolastkapacitet, kraft, monteringsutrymme, kommunikationsgränssnitt och flygstabilitet för den kombinerade utrustningen.
När är kameror med synligt ljus det rätta valet?
Kameror för synligt ljus är fortfarande en av de mest tillämpliga lasttyperna eftersom många industriella uppgifter börjar med visuell information. Högupplösta bilder och video kan dokumentera tillståndet för strukturer, maskiner, jordbruksområden, byggnader och andra fysiska miljöer.
För infrastrukturarbete kan detaljerade bilder hjälpa operatörer att inspektera synliga ytförhållanden från en annan vinkel eller avstånd. Industrianläggningar kan använda flygbilder för att observera externa strukturer, takområden, utrustningsplatser eller andra områden som kanske inte är bekväma att undersöka kontinuerligt från marken.
Upplösningen bör anpassas till uppgiften
En kamera med högre upplösning kan fånga fler visuella detaljer, men upplösningen bör beaktas tillsammans med flyghöjd, synfält, rörelse, belysning, lagringskrav och det faktiska inspektionsmålet.
Till exempel kan en jordbruksobservationsuppgift prioritera täckning och konsekvent bildinsamling, medan en detaljerad strukturell inspektion kan kräva större bilddetaljer från ett närmare arbetsavstånd.
Video och stillbilder tjänar olika syften
Video kan ge kontinuerlig visuell information under flygning och kan vara användbar för dynamiska inspektionsarbetsflöden eller live observation. Stillbilder kan ge mycket detaljerade poster för senare analys, mätning, jämförelse eller dokumentation.
Lämpligt bildläge beror på uppgiften. Vissa applikationer kan dra nytta av båda, särskilt när operatörer behöver levande situationsinformation samtidigt som de kräver detaljerade register för senare granskning.
- Infrastruktur:Stöder visuella kontroller av yttre ytor och strukturella förhållanden.
- Industrianläggningar:Ger flygbilder av tak, utrustningsområden och svåråtkomliga platser.
- Lantbruk:Stöder observation av grödor och visuell bedömning av fältförhållanden.
- Allmän dokumentation:Skapar repeterbara visuella register över definierade områden eller tillgångar.
Monteringsstabilitet påverkar också bildkvaliteten
En högkvalitativ kamera kan inte helt kompensera för en instabil installation. Vibrationer från motorer och roterande komponenter kan påverka kvaliteten på insamlade bilder, särskilt när uppgiften kräver fina visuella detaljer.
Kameramontering, flygplansstruktur, vibrationskontroll, flygbeteende och operationshastighet bör därför beaktas tillsammans. En nyttolast är endast användbar när den insamlade informationen är tillräckligt tydlig för den avsedda analysen.
Hur avslöjar termisk bildbehandling förhållanden som kameror kan missa?
Värmebilder ger en annan typ av information än konventionell visuell fotografering. Istället för att i första hand förlita sig på synligt ljus, upptäcker termiska sensorer variationer i infraröd strålning associerad med yttemperatur.
Detta kan göra termisk utrustning användbar när tillståndet för en tillgång är relaterat till värmedistribution. En elektrisk komponent som fungerar onormalt kan ge en lokal temperaturökning. En solcellsanläggning kan visa temperaturskillnader över moduler. Industriell utrustning kan också producera termiska mönster som ger ytterligare information vid inspektion.
Termiska data lägger till ytterligare ett lager av inspektion
Visuell och termisk information kan komplettera varandra. En synlig bild kan visa en komponents fysiska utseende, medan en värmebild kan visa om en del av den komponenten har ett annat temperaturmönster.
Detta gör termisk utrustning särskilt användbar när problemet inte kan identifieras på ett tillförlitligt sätt bara genom utseendet. Termiska avläsningar måste dock fortfarande tolkas i enlighet med utrustning, miljö, ytegenskaper och mätförhållanden.
Kraftinfrastruktur
Värmeavbildning kan hjälpa till att identifiera temperaturskillnader i elektriska komponenter och annan utrustning där onormal värme kan kräva ytterligare inspektion.
Solceller
Temperaturmönster över solcellsmoduler kan ge ytterligare information under flyginspektionsarbetsflöden.
Industriella maskiner
Värmebilder kan komplettera visuell inspektion när utrustningens tillstånd är förknippat med onormal värmeutveckling.
Kombinerad besiktning
Synliga och termiska sensorer kan användas tillsammans när både fysiskt utseende och temperaturbeteende behöver utvärderas.
Miljöförhållandena har fortfarande betydelse
Värmebilder fungerar inte oberoende av den omgivande miljön. Väder, ytegenskaper, mätavstånd och värmeväxling kan påverka vad sensorn observerar.
Av denna anledning bör termisk inspektion ha klart definierade driftsförhållanden och tolkningsmetoder. Nyttolasten tillhandahåller data, medan inspektionsarbetsflödet avgör hur dessa data ska utvärderas.
När bör LiDAR övervägas för UAV-kartläggning?
LiDAR blir värdefullt när uppgiften beror på korrekt rumslig information snarare än visuellt utseende. Den kan samla in avståndsmätningar och generera punktmolndata som stöder tredimensionella representationer av terräng, strukturer och andra miljöer.
Detta gör LiDAR lämplig för tillämpningar som gruvmätning, byggnadsmodellering, terrängkartering, konstruktionsmätning och flod- eller platsundersökningar.
Tredimensionell information förändrar arbetsflödet
Traditionella fotografier ger tvådimensionell bildinformation. LiDAR lägger till djup- och avståndsmätningar, vilket gör att programvara kan rekonstruera rumsliga relationer inom det undersökta området.
För en byggnad kan detta bidra till att skapa en tredimensionell modell. För terräng kan den ge höjdinformation. För en gruva eller industriplats kan den stödja mätningar av ytor, sluttningar och rumsliga relationer.
| Uppgift | Användbar Spatial Output | Potentiell tillämpning |
|---|---|---|
| Terrängmätning | Höjd- och ytinformation | Platskarta, terränganalys, ruttplanering |
| Byggnadsmodellering | Tredimensionell strukturdata | Digital modellering och dimensionsanalys |
| Min kartläggning | Ytgeometri och rumsmått | Lantmäteri och platsdokumentation |
| River Survey | Rumslig och terränginformation runt vattendrag | Platsmätning och miljöbedömning |
LiDAR kräver lämplig flygplanering
Datakvaliteten beror inte bara på själva sensorn utan också på flygväg, operationshöjd, flygplanets stabilitet, miljöförhållanden och databehandlingsmetoder.
Flygplanet måste upprätthålla ett lämpligt flygtillstånd så att sensorn kan samla in konsekventa rumsmätningar. Den resulterande datan måste sedan bearbetas till det format som krävs av projektet, såsom punktmoln, terrängmodeller eller tredimensionella strukturer.
När dessa element är koordinerade kan LiDAR ge en mer detaljerad rumslig bild av områden där manuell mätning skulle vara svår eller ineffektiv.
Hur kan funktionell utrustning utöka UAV-kapaciteten?
Inte varje nyttolast är utformad för att samla in information. Vissa är utformade för att utföra en fysisk operation eller stödja ett definierat arbetsflöde på marken.
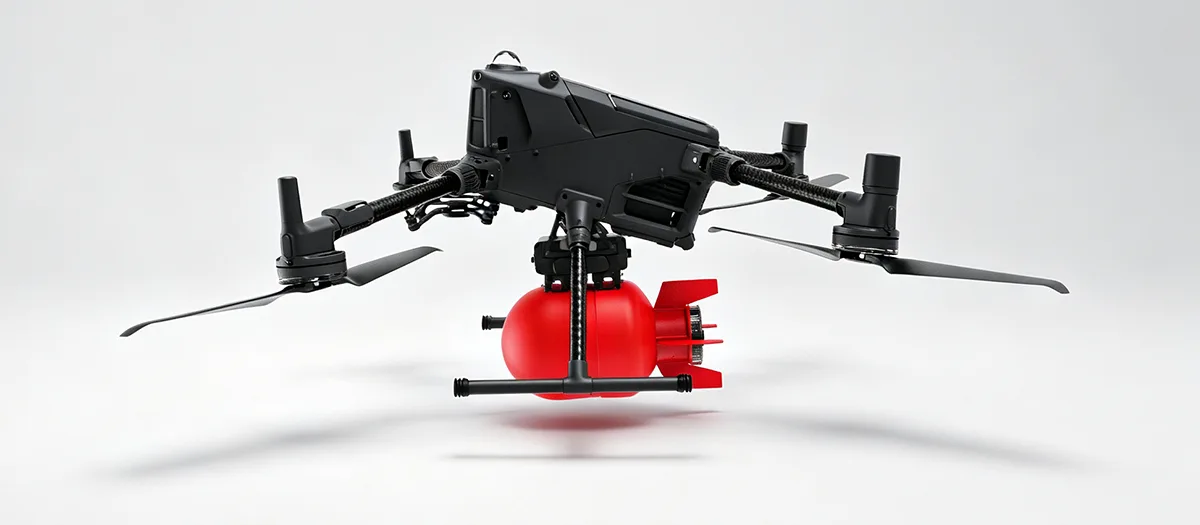
Jordbruksdistributionsutrustning, materiallyftsystem, belysningsmoduler och kommunikationsutrustning är exempel på funktionella nyttolastkategorier. De ändrar UAV:s roll från en observationsplattform till ett uppgiftsorienterat flygverktyg.
Jordbruksbesprutning och sådd
Jordbruksutrustning kan innefatta precisionssprutsystem, materialfördelningslådor och såningsanordningar. Dessa system är designade kring kontrollerad distribution snarare än enkel transport av en container.
Flygplanet måste ta hänsyn till nyttolastmassan, vätske- eller materialvolym, distributionsmekanism, effektbehov och driftmönster. Enhetlig tillämpning beror på både nyttolastmekanismen och hur flygplanet manövreras.
Materiallyft och transport
Materialhanteringsutrustning kan tillåta ett flygplan att flytta lättviktsverktyg, komponenter eller underhållsmaterial till platser som kan vara svåra att nå direkt från marken.
Den mekaniska strukturen måste stödja den avsedda belastningen samtidigt som flygplanet är balanserat. Lastplats, fästpunkter, strukturell styrka och frigörings- eller hanteringsmekanismer måste alla beaktas när konfigurationen utvecklas.
Belysning och kommunikationsutrustning
Högintensiv belysning kan stödja nattliga inspektioner, underhåll och andra driftsförhållanden med svagt ljus. Kommunikationsutrustning kan ge röstöverföring i realtid när operatörer behöver kommunicera med personer som befinner sig borta från den normala kontrollpositionen.
Dessa nyttolaster visar varför flygplanet bör betraktas som ett komplett system. Belysning ökar behovet av el. Kommunikationsutrustning lägger till el- och datakrav. Lyftutrustning förändrar den strukturella belastningen. Jordbruksutrustning påverkar flygplanets massa under hela driften.
Besprutning & sådd Kombinerar kontrollerad materialdistribution med en flygplansplattform lämplig för jordbruksverksamhet.
Materialhantering Använder dedikerade strukturer för att stödja transport av lättviktsverktyg och material till utvalda platser.
Ljus & Kommunikation Lägger till belysnings- eller röstkommunikationsfunktioner för specifika inspektions-, underhålls- och driftarbetsflöden.
Funktionella nyttolaster kräver mer än monteringsutrymme
En nyttolast som utför en fysisk funktion kan skapa dynamiska laster under drift. En sprutanordning ändrar sin massa när materialet förbrukas. Ett lyftredskap ändrar flygplanets last när ett föremål plockas upp eller släpps.
Dessa ändringar innebär att utvecklare måste utvärdera driftsekvensen snarare än bara den statiska nyttolastens vikt. Mekanisk struktur, framdrivningsförmåga, kontrollsvar, batterikapacitet och tyngdpunkt kan alla påverkas.
Hur kan UAV stödja miljöövervakning?
Miljönyttolaster tillåter flygplan att samla in information från industrianläggningar, vattendrag, jordbruksområden och andra platser där distribuerad mätning krävs.
Beroende på utrustningen kan en UAV bära gasdetekteringssensorer, dammövervakningsanordningar, vattenprovtagningsutrustning eller andra specialiserade sensorer. Flygplanet ger rörlighet, medan nyttolasten tillhandahåller mätfunktionen.
Övervakning av gas- och luftkvalitet
Gasdetekteringsutrustning kan samla in information på utvalda platser runt industrianläggningar eller andra områden där luftförhållandena behöver utvärderas. Flygmobilitet kan hjälpa operatörer att inspektera flera platser utan att fysiskt gå in i varje område.
För tillförlitlig övervakning måste sensorn användas enligt dess specificerade mätförhållanden. Höjd, luftflöde, sensorrespons, provtagningsmetod och flygbana kan påverka den insamlade informationen.
Provtagning av vattenkvalitet
Vattenprovtagningsutrustning kan användas där prover eller mätningar behöver samlas in från utvalda positioner längs floder, reservoarer eller andra vattenförekomster. Flygplanet kan nå platser som kan vara obekväma att komma åt direkt från stranden.
Nyttolastdesignen måste ta hänsyn till provtagningsmetoden, behållarens kapacitet, fäststruktur och interaktion mellan flygplanet och vattenmiljön.
Damm- och partikelövervakning
Luftburen mätutrustning kan också stödja övervakning av damm eller andra partiklar. Målet är inte bara att samla in en avläsning utan att skapa en repeterbar mätprocess över definierade platser och driftsförhållanden.
- Definiera miljöparametern som ska mätas.
- Välj en sensor som matchar det önskade mätområdet och applikationen.
- Planera flygvägar och provtagningspositioner runt övervakningsmålet.
- Tänk på väder, luftflöde, temperatur och andra miljövariabler.
- Definiera hur insamlad data ska lagras, bearbetas och tolkas.
Datakvalitet spelar rollEn sensor kan bara producera användbar information när dess driftsförhållanden, installation, provtagningsmetod och arbetsflöde för databehandling är korrekt samordnade.
Hur förbättrar intelligent analys nyttolastanvändningen?
Att samla in data är bara en del av ett inspektionsarbetsflöde. När bild- och sensordatauppsättningar blir större kan automatiserad analys hjälpa operatörer att identifiera fördefinierade förhållanden mer effektivt.
AI-baserade bildanalysmoduler kan användas med lämpliga kameror för att identifiera förhållanden som ytsprickor, synliga linjeskador, utrustningsavvikelser eller fördefinierade visuella oregelbundenheter. Målet är att omvandla rå bilddata till information som kan stödja inspektionsbeslut.
Från bildsamling till tillståndsigenkänning
I ett konventionellt inspektionsarbetsflöde kan en flygning generera ett stort antal bilder som senare måste granskas manuellt. En intelligent analysmodul kan bearbeta de insamlade bilderna och flaggområdena som matchar fördefinierade igenkänningskriterier.
Detta eliminerar inte behovet av mänsklig granskning. Istället kan det hjälpa till att organisera stora mängder inspektionsdata och rikta uppmärksamheten mot bilder eller platser som kräver närmare granskning.
Analys i realtid och efter flygning
Beroende på systemarkitektur kan analys ske under flygning eller efter datainsamling. Realtidsbehandling kan ge snabbare information när omedelbara beslut krävs. Bearbetning efter flygning kan stödja mer detaljerad analys med hjälp av större datauppsättningar och ytterligare datorresurser.
Datainsamling
Sensorn tar bilder eller mätningar enligt färdplanen och uppgiftskraven.
Datascreening
Systemet bearbetar insamlad information och identifierar fördefinierade mönster eller tillstånd.
Resultatorganisation
Potentiella problem kan grupperas efter plats, utrustning, bild eller andra projektdefinierade kriterier.
Mänsklig verifiering
Operatörer kan granska flaggad information och avgöra om ytterligare inspektion krävs.
Integration avgör praktisk användbarhet
En intelligent modul behöver tillgång till lämplig bilddata, tillräckliga datorresurser, kompatibla gränssnitt och lämplig montering. Flygplanet måste också upprätthålla ett flygtillstånd som gör att sensorn kan samla in användbar information.
Som ett resultat av detta bör AI-funktionalitet inte betraktas separat från kameran, flygplanet, datalänken, kraftsystemet och bearbetningsarbetsflödet. Det praktiska värdet kommer från hur dessa delar fungerar tillsammans.
Vad bör man tänka på när man integrerar nyttolastutrustning?
Nyttolastintegration börjar med mekanisk kompatibilitet men sträcker sig till elektriska, strukturella, kontroll-, termiska och dataöverväganden. En nyttolast kan fungera korrekt på en laboratoriebänk och fortfarande kräva förändringar innan den kan fungera tillförlitligt på ett flygplan.
Vikt och tyngdpunkt
Lastmassan bidrar direkt till flygplanets totala operativa vikt. Ännu viktigare är att platsen för den massan påverkar flygplanets tyngdpunkt.
En nyttolast monterad långt från flygplanets centrum kan ge en annan effekt än en som är monterad nära den, även när de två nyttolasten har samma massa. Monteringsposition bör därför beaktas vid konstruktionen.
Effektkrav
Vissa nyttolaster har relativt lågt elbehov, medan andra kan kräva betydande effekt. Belysningssystem, drivna mekanismer, datormoduler och vissa sensorer kan alla lägga till flygplanets elektriska belastning.
Flygplansbatteriet och kraftdistributionssystemet måste ta hänsyn till detta ytterligare krav. Annars kan nyttolasten påverka hela plattformens funktionssätt.
Montering och vibration
Monteringsstrukturen måste hålla nyttolasten säker samtidigt som den begränsar onödiga rörelser. För kameror och andra precisionssensorer kan vibrationer påverka datakvaliteten. För funktionell utrustning kan strukturella rörelser påverka noggrannheten i den fysiska operationen.
Data- och kommunikationsgränssnitt
Moderna nyttolaster kan generera stora bildfiler, livevideo, sensormätningar eller annan strukturerad information. Kommunikationsarkitekturen behöver därför stödja det erforderliga dataflödet mellan nyttolasten, flygplanet, markutrustningen eller bearbetningssystemet ombord.
| Integrationsområde | Nyckelfråga | Potentiell påverkan |
|---|---|---|
| Vikt | Kan flygplanet bära hela nyttolasten? | Påverkar den totala flygplansbelastningen och framdrivningsbehovet |
| Tyngdpunkt | Var är nyttolasten placerad? | Kan påverka flygplanets balans och flygbeteende |
| Driva | Hur mycket ström kräver utrustningen? | Ändrar den totala elektriska belastningen och batterikraven |
| Montering | Hur fästs och stabiliseras utrustningen? | Påverkar strukturell integritet, vibrationer och datakvalitet |
| Datagränssnitt | Hur överförs eller lagras information? | Bestämmer kommunikations- och bearbetningskrav |
| Underhåll | Kan utrustningen nås och bytas ut effektivt? | Påverkar servicevänlighet och driftsbekvämlighet |
Integration bör ses över innan produktion
Det är vanligtvis enklare att lösa gränssnittsproblem innan flygplanets struktur och nyttolastmontering har slutförts. Ritningar, utrustningsmått, anslutningsplatser, effektspecifikationer, monteringspunkter och driftskrav ger en användbar teknisk grund.
När dessa detaljer definieras tidigt, kan strukturella delar och elektriska gränssnitt utvecklas runt utrustningen snarare än att modifieras upprepade gånger senare.
Hur ska köpare välja rätt konfiguration?
Valet av nyttolast bör baseras på den faktiska uppgiften och den fullständiga UAV-konfigurationen. En tekniskt avancerad sensor kan fortfarande vara olämplig om den är för tung, drar för mycket ström, inte kan monteras ordentligt eller producerar data som inte stämmer överens med det avsedda arbetsflödet.
Börja med utgången
Definiera vad operatören behöver efter flygningen. Är målet en högupplöst bild, en temperaturkarta, en tredimensionell modell, en miljömätning, en fysisk operation eller en kombination av flera utgångar?
Denna fråga begränsar utrustningskategorin innan mer detaljerade specifikationer övervägs.
Se över flygplansgränserna
Kontrollera maximal nyttolastmassa, monteringsutrymme, tillgänglig kraft, flygplansdimensioner, flygbeteende och eventuella restriktioner som den befintliga strukturen ålägger.
Tänk på driftsmiljön
Temperatur, damm, luftfuktighet, vibrationer, vind, belysning, terräng och arbetshöjd kan alla påverka utrustningens prestanda. Nyttolasten bör vara lämplig för de förhållanden under vilka den faktiskt kommer att användas.
Utvärdera dataarbetsflödet
Sensorval bör inkludera hela informationskedjan. Tänk på hur data kommer att fångas in, lagras, överförs, bearbetas, granskas och arkiveras.
- Uppgift:Vilken fysisk operation eller information krävs?
- Massa:Vad är utrustningens och tillbehörens totala vikt?
- Driva:Vilken elektrisk ingång krävs vid normal drift?
- Mått: What mounting space is available on the aircraft?
- Miljö:Vilka temperaturer, vibrationer, ljus och väderförhållanden förväntas?
- Data:Vilken information måste samlas in och hur kommer den att behandlas?
| Urvalsfaktor | Vad ska definieras | Varför det spelar roll |
|---|---|---|
| Ansökan | Inspektion, kartläggning, jordbruk, övervakning, transport eller annan uppgift | Bestämmer den grundläggande nyttolastkategorin |
| Nyttolastmassa | Total utrustning och monteringsvikt | Måste matcha flygplan och framdrivningsförmåga |
| Driva | Spänning och förväntat elbehov | Måste vara kompatibel med UAV-kraftsystemet |
| Montering | Fysiskt gränssnitt och utrustningsposition | Påverkar struktur, stabilitet och underhåll |
| Datautgång | Bilder, värmeinformation, punktmoln, sensoravläsningar eller driftsresultat | Bestämmer nedströms bearbetningsarbetsflödet |
Hur utvecklas nyttolastsystem för industriella tillämpningar?
Utvecklingen av UAV-nyttolastteknologi fokuseras alltmer på fyra praktiska riktningar: mindre utrustning, större avkänningsprecision, mer intelligent databehandling och närmare integration med flygplanet.
Miniatyrisering kan tillåta användbar utrustning att installeras på mindre flygplan eller tillåta flera enheter att kombineras på en plattform. Minskad storlek kan också förenkla mekanisk integrering när installationsutrymmet är begränsat.
Högre avkänningsprecision
Industriella uppgifter kräver ofta mer än allmän visuell information. Detaljerad inspektion, temperaturanalys, tredimensionell mätning och miljöövervakning beror alla på sensorer som kan producera data som är lämpliga för måluppgiften.
Högre precision är därför inte en isolerad specifikation. Den måste vara ansluten till erforderlig mätmetod, driftavstånd, flygplansstabilitet och arbetsflöde för databehandling.
Större intelligens
När sensorer genererar mer information, blir automatiserad analys allt mer användbar. AI-baserad igenkänning kan hjälpa till att identifiera fördefinierade mönster i stora bilduppsättningar, organisera inspektionsdata och markera områden som förtjänar ytterligare granskning.
Denna utveckling förändrar nyttolastens roll från en passiv datainsamlare till en aktiv del av informationsarbetsflödet.
Djupare systemintegration
Nästa steg i utvecklingen är inte bara att lägga till mer utrustning. Det integrerar flygplan, nyttolast, framdrivning, batteri, struktur, kommunikationsgränssnitt och processsystem så att de fungerar som en samordnad plattform.
Detta är särskilt viktigt för skräddarsydda industriella applikationer. En specialiserad nyttolast kan påverka batterikraven. Batteribyten kan påverka flygplanets massa. Strukturella förändringar kan påverka lastens montering. Ytterligare beräkningar kan ändra effektbehovet. Design på systemnivå hjälper till att hålla dessa relationer i linje.
Miniatyrisering Mindre utrustning kan förenkla installationen och skapa mer flexibilitet för kompakta flygplansplattformar.
Högre precision Förbättrade sensorer kan ge mer detaljerad visuell, termisk, rumslig eller miljöinformation.
Intelligent bearbetning Automatiserad analys kan hjälpa till att omvandla stora volymer av insamlad data till prioriterad inspektionsinformation.
Industriella UAV:er blir mer applikationsspecifika
Värdet på ett professionellt flygplan beror i allt högre grad på hur väl det passar den uppgift som det används för. En plattform konstruerad kring inspektionskrav kan ha andra strukturella och elektriska prioriteringar än en som är konstruerad för jordbruk eller materialhantering.
Detta innebär att nyttolastutveckling och flygplansutveckling blir allt mer sammankopplade. Istället för att först välja ett generiskt flygplan och lägga till utrustning efteråt, kan projektteam definiera driftsuppgiften och utveckla hela systemet runt det.
SystemperspektivFramtida utveckling kommer sannolikt att fokusera mindre på flygplanet som en isolerad flygande maskin och mer på förhållandet mellan flygplanet, nyttolast, kraftsystem, databehandling och specifikt industriellt arbetsflöde.
Vanliga frågor
Vilka typer av nyttolastutrustning kan användas med industriella UAV?
Vanliga kategorier inkluderar kameror för synligt ljus, värmebildsystem, LiDAR, utrustning för sprutning och sådd för jordbruk, materialhanteringsanordningar, miljösensorer, belysningssystem, kommunikationsmoduler och intelligent bildanalysutrustning. Det lämpliga valet beror på driftsuppgiften.
Hur väljer jag mellan en kamera med synligt ljus och värmebilder?
En kamera med synligt ljus är lämplig när uppgiften främst beror på ytans utseende, bilder eller video. Värmeavbildning är användbar när temperaturskillnader eller värmemönster är viktiga. Vissa inspektionsarbetsflöden kan använda båda för att få kompletterande information.
När ska LiDAR användas istället för en vanlig kamera?
LiDAR bör övervägas när projektet kräver tredimensionella rumsliga mätningar, terränginformation, höjddata eller strukturell modellering. En konventionell kamera ger visuell information, medan LiDAR lägger till avstånds- och rumsmätningsmöjligheter.
Kan en UAV bära flera nyttolastsystem?
Det kan vara möjligt när flygplanet har tillräcklig nyttolastkapacitet, fysiskt installationsutrymme, tillgänglig kraft, lämpligt strukturellt stöd och kompatibla datagränssnitt. Flera nyttolaster bör utvärderas tillsammans eftersom deras kombinerade vikt och effektbehov påverkar flygplanets konfiguration.
Vilka faktorer påverkar integreringen av nyttolast?
Viktiga faktorer inkluderar nyttolastens vikt, dimensioner, tyngdpunkten, monteringsmetod, effektkrav, vibrationer, datagränssnitt, miljöförhållanden och underhållsåtkomst. Dessa egenskaper bör ses över innan den slutliga flygplanskonfigurationen bekräftas.
Kan nyttolastutrustning anpassas för en specifik UAV?
Projektspecifika konfigurationer kan utvecklas kring definierade utrustningsdimensioner, monteringskrav, effektegenskaper och driftsförhållanden. Graden av anpassning beror på applikationen och de tekniska parametrar som krävs av flygplanet.
Hur kan intelligent bildanalys användas med UAV-utrustning?
Lämpliga AI-baserade moduler kan analysera insamlade bilder och identifiera fördefinierade förhållanden som ytsprickor, synliga linjeskador, utrustningsavvikelser eller andra specificerade mönster. Resultaten kan hjälpa till att organisera stora datamängder och rikta uppmärksamheten mot områden som kräver ytterligare granskning.
Är nyttolastsystem lämpliga för jordbruksapplikationer?
Ja. Jordbruksutrustning kan inkludera sprut- och såsystem utformade för kontrollerad materialdistribution. Nyttolastkonfigurationen bör matcha flygplanets driftbelastning, tillgänglig effekt, tank- eller materialkapacitet och applikationskrav.
Kan UAV-nyttolaster stödja miljöövervakning?
Ja. UAV:er kan bära utrustning för gasdetektering, dammövervakning, vattenprovtagning och andra miljömätningar. Sensorn, flygbanan, provtagningsmetoden och miljöförhållandena bör alla beaktas när övervakningsarbetsflödet utvecklas.
Vad bör definieras innan man diskuterar en anpassad nyttolastlösning?
Användbar information inkluderar den avsedda uppgiften, nyttolastdimensioner, totalvikt, erforderlig effekt, monteringsgränssnitt, datakrav, driftsmiljö, förväntade flygförhållanden och eventuella specifika mät- eller driftskrav.
Planera en nyttolastkonfiguration för din UAV
Dela den avsedda applikationen, utrustningens dimensioner, nyttolastvikt, effektkrav, monteringsförhållanden eller avkänningsmål för att starta en fokuserad teknisk diskussion.
kontakta oss för att diskutera dina krav på nyttolast