- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
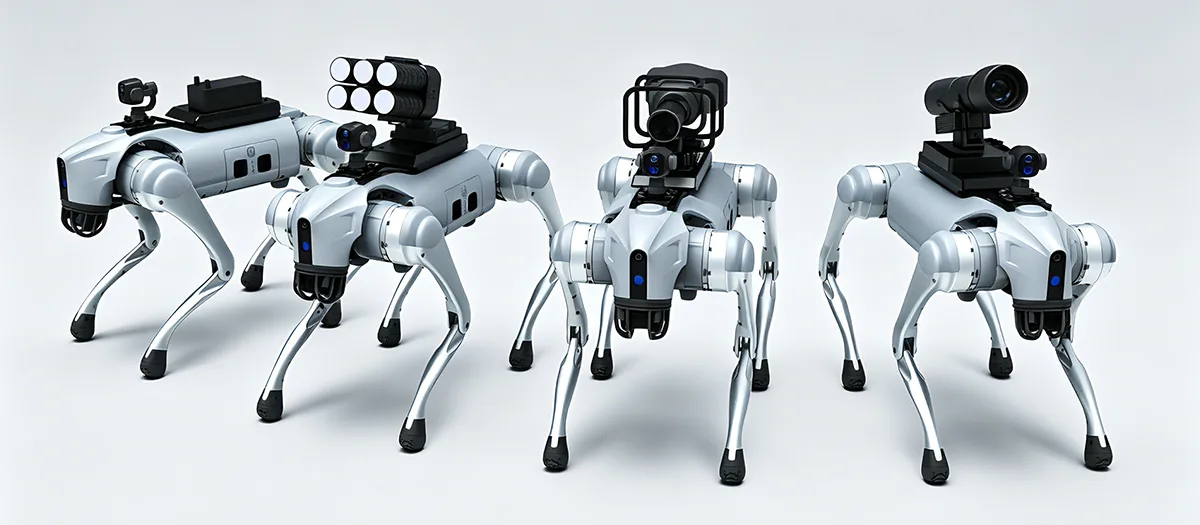
Vad gör en robothund lämplig för komplexa industriella verksamheter?
A Robothundär utformad för att gå bortom begränsningarna för konventionella mobila robotar med hjul när industriella uppgifter involverar trappor, sluttningar, ojämn mark, smala passager, skräp, tunnlar eller annan svår terräng. Dess värde kommer från kombinationen av fyrbäddsmobilitet, autonom navigering, miljöuppfattning, uppgiftsspecifik avkänning, modulär utrustning och kontinuerlig drift. För industriella användare räcker dock inte enbart mobilitet. En praktisk plattform behöver också stödja stabil rörelse, datainsamling, utrustningsintegration, batterihantering, underhåll och drift under definierade miljöförhållanden. Detta gör plattformsarkitektur och applikationsplanering centrala för framgångsrik implementering över inspektion, infrastrukturövervakning, intelligent tillverkning, nödstöd och andra professionella driftsscenarier.
Innehållsförteckning
Klicka på ett avsnitt för att hoppa direkt till motsvarande tekniska diskussion.
- 1. Vad definierar en industriell fyrbäddsrobot?
- 2. Vad gör benrörlighet användbar på svår terräng?
- 3. Vilka autonoma funktioner förbättrar industriell drift?
- 4. Vilken roll spelar multisensoruppfattning?
- 5. Vilka inspektionsuppgifter kan en fyrdubblad plattform stödja?
- 6. Vad kan modulär utrustning tillföra plattformen?
- 7. Vilka förhållanden bör plattformen utformas för?
- 8. Hur kan fyrdubbla robotar minska exponeringen för svåra arbetsområden?
- 9. Hur bör utrustning och sensorer integreras?
- 10. Vad bör köpare utvärdera innan de väljer en plattform?
- 11. Hur ser en strukturerad distributionsprocess ut?
- 12. Vad är den framtida inriktningen för industriell fyrfotsrobotik?
- 13. Vanliga frågor
Vad definierar en industriell fyrbensrobot?
En industriell fyrfotsrobot är en mobil robotplattform byggd kring benrörelse snarare än hjul eller spår. Dess fyrbenta struktur gör att den kan hantera förändringar i höjd och oregelbunden mark samtidigt som den bär sensorer, kommunikationsutrustning, datorhårdvara och annan applikationsspecifik utrustning.
Den avgörande egenskapen är inte bara utseendet på fyra ben. Värdet av en fyrbäddsplattform kommer från koordinationen mellan förflyttning, perception, kontroll, makt, struktur och uppgiftsutrustning. Roboten behöver förstå sin omgivning, justera sin rörelse, upprätthålla balans och utföra en definierad driftrutin.
Denna systemorienterade design skiljer industriella fyrbäddsplattformar från enkla fjärrstyrda maskiner. En professionell plattform kan stödja autonom ruttplanering, undvikande av hinder, datainsamling, utrustningsövervakning och repeterbara patrullrutiner. Dessa funktioner tillåter roboten att delta i ett bredare operativt arbetsflöde istället för att bara fungera som en mobilkamera.
Rörlighet på benen Fyrbensrörelse gör att plattformen kan ta sig fram i trappor, sluttningar, luckor, ojämna golv, löst underlag och andra terrängförändringar.
Intelligent navigering Perception, vägplanering, positionering och undvikande av hinder kan stödja mer autonom rörelse genom komplexa miljöer.
Expanderbar plattform Modulära sensorer och utrustning kan anpassa samma robotbas till olika inspektioner, övervakning och industriella uppgifter.
Varför fyrdubblad mobilitet förändrar industriell automation
Traditionella hjulförsedda robotar presterar bäst på relativt förutsägbara ytor. Deras effektivitet kan minska när trappor, diken, lösa material, förhöjda trösklar eller ojämn terräng avbryter rutten. Spårsystem kan hantera vissa utmanande ytor, men de har också begränsningar i trånga utrymmen och när miljön innehåller täta höjdförändringar.
Benrörelser närmar sig problemet annorlunda. Varje ben kan styras individuellt, vilket gör att roboten kan placera sina fötter efter terrängen. Detta ger fler alternativ för att upprätthålla balansen medan du rör dig genom oregelbundna miljöer.
För industriella tillämpningar är den praktiska fördelen tillgång. En robot som kan röra sig genom fler typer av terräng kan potentiellt nå inspektionspunkter, utrustningsområden, tunnlar, verkstäder och andra platser där en konventionell mobil plattform kan behöva ytterligare infrastruktur.
- Fyrbent rörelse stöder växlande höjder och ojämnt underlag.
- Autonom navigering kan minska behovet av kontinuerlig manuell styrning.
- Sensorer ger miljöinformation för rörelse- och inspektionsuppgifter.
- Modulära gränssnitt gör att olika utrustningar kan installeras för olika applikationer.
- Digital datainsamling kan koppla samman fältverksamhet med senare analys.
KärnprincipEn industriell fyrfoting bör utvärderas som ett komplett mobilt operativsystem. Mobilitet är viktigt, men perception, kontroll, utrustningsintegration, kraft och datafunktioner avgör hur användbar den mobiliteten blir.
Vad gör benrörlighet användbar på svår terräng?
Svår terräng är ett av de tydligaste användningsområdena för fyrfotsrobotik. Industriområden kan innehålla trappsteg, ramper, diken, smala gångvägar, spillror, leriga områden, ojämna golv och förändringar i ythöjd. En plattform som endast är utformad för plana golv kan kräva ytterligare infrastruktur eller kanske inte kan nå vissa områden.
En fyrfotad robot kan placera och lyfta sina fötter individuellt, vilket gör att den kan anpassa sin kroppsställning när terrängen förändras. Detta kan stödja rörelse över sluttningar, steg, luckor och oregelbundna ytor samtidigt som det upprätthåller ett stabilare förhållande mellan plattformen och marken.
Trappor och höjdförändringar
Trappor är ett enkelt exempel på terräng som kan utmana hjulförsedda plattformar. Varje hjul måste bibehålla lämplig kontakt med ytan, medan roboten måste övervinna upprepade vertikala förändringar. En benplattform kan höja enskilda ben och justera sin hållning för att flytta mellan stegen.
Den exakta kapaciteten beror fortfarande på robotens design, steggeometri, styrsystem och miljöförhållanden. Den viktiga tekniska poängen är att benstrukturen ger ytterligare rörelsemöjligheter som hjulen inte har.
Lutningar och ojämna ytor
Industriella miljöer inkluderar ofta sluttande betong, grus, lös jord, lerig mark, dräneringskanaler eller övergångsytor. En fyrfotad plattform kan anpassa sina benpositioner och kroppsinställning när terrängen förändras.
Stabil drift beror på kombinationen av mekanisk design, perception, gångkontroll, dragkraft och balansalgoritmer. Benen ger den fysiska rörelseförmågan, medan kontrollsystemet bestämmer hur den kapaciteten används.
Smala och röriga utrymmen
Industritunnlar, verkstäder, rörkorridorer och underhållsområden kan innehålla hinder som begränsar den tillgängliga vägen. En kompakt fyrbäddsplattform kan navigera genom vissa av dessa utrymmen utan att kräva en kontinuerlig plan köryta.
| Terrängens skick | Utmaning för konventionella mobila plattformar | Quadruped Design Advantage |
|---|---|---|
| Steg | Vertikala förändringar kan avbryta hjulkontakten och rörelsen framåt | Enskilda ben kan lyftas och placeras på olika höjder |
| Branta backar | Minskad dragkraft och begränsad kroppsjustering kan påverka rörelsen | Benposition och kroppshållning kan justeras under rörelse |
| Spillror | Oregelbundna kontaktytor kan göra hjulrörelserna instabila | Individuell fotplacering ger fler alternativ för att ta sig över hinder |
| Muddy Ground | Hjul- eller banddragkraft kan variera mellan mjuka ytor | Benplaceringen kan anpassas till ändrade kontaktförhållanden |
| Luckor och rännor | Hjulsystem kan kräva överbryggning eller omvägar | Benrörelser kan navigera runt eller över utvalda terrängegenskaper |
Balans är lika viktig som rörelse
Att kunna röra sig över svår terräng räcker inte. Plattformen måste hålla balansen samtidigt som den bär sensorer och utrustning. Plötsliga förändringar i markhöjden kan påverka robotens tyngdpunkt och lastfördelning.
Styrsystem behöver därför koordinera gång, hållning, sensorfeedback och rörelsehastighet. Antiskak- och tippskyddsfunktioner kan hjälpa till att upprätthålla en stabil drift inom det definierade driftsomfånget.
Detta är särskilt relevant när roboten bär kameror eller mätutrustning. Överdriven rörelse kan minska kvaliteten på insamlad data även när roboten själv står upprätt.
Vilka autonoma funktioner förbättrar industriell drift?
Industriell robotik blir mer användbar när plattformen kan utföra repeterbara uppgifter utan att kräva konstant manuell styrning. Autonoma funktioner kan minska operatörens arbetsbelastning samtidigt som rörelse och datainsamling blir mer strukturerad.
Moderna fyrdubbla plattformar kan kombinera miljöuppfattning, positionering, ruttplanering, undvikande av hinder, uppgiftsutförande och dataregistrering. Graden av autonomi beror på robotens arkitektur, sensorer, mjukvara, kommunikationsförhållanden och driftsmiljö.
Miljöuppfattning
Innan en mobil robot kan navigera självständigt behöver den information om miljön runt den. Sensorer kan identifiera hinder, förändringar i terräng, öppna rutter och andra relevanta funktioner.
Perceptionsdata används sedan av navigationssystemet för att bestämma hur roboten ska röra sig. I en föränderlig miljö kan denna process behöva köras kontinuerligt snarare än att enbart baseras på en fast karta.
Vägplanering och undvikande av hinder
Banplanering avgör hur roboten kan färdas mellan definierade punkter. Undvikande av hinder hjälper den att anpassa sig när ett objekt blockerar den planerade rutten eller när miljöförhållandena förändras.
För industriell inspektion kan detta stödja repeterbara rutter runt utrustning, genom anläggningar eller mellan utsedda inspektionspunkter. Operatörer kan fokusera mer på inspektionsresultaten snarare än att manuellt kontrollera varje rörelse.
Uppgiftsschemaläggning och datainsamling
En autonom inspektionsrutin kan kombinera rörelse med avkänning. Roboten kan resa till definierade platser, samla in bilder eller sensoravläsningar, registrera resultaten och sedan fortsätta till nästa plats.
Detta skapar ett digitalt arbetsflöde där robotens rörelse och den insamlade informationen kopplas samman. Istället för att bara producera en videoström kan systemet bygga upp en strukturerad registrering av inspektionsresultat.
Uppfatta
Sensorer samlar in information om terräng, hinder, utrustning och omgivande förhållanden.
Planera
Navigationssystemet bestämmer en lämplig rutt enligt tillgängligt utrymme och uppgiftskrav.
Agera
Ben och kontrollsystem koordinerar rörelser samtidigt som de anpassar sig till förändringar i miljön.
Spela in
Inspektionsbilder, sensormätningar och driftinformation kan lagras för vidare analys.
Autonomi bör anpassas till miljön
Autonom drift innebär inte att varje industriell miljö ska vara helt obevakad. Vissa miljöer kräver definierad övervakning, fjärrintervention eller operatörsbekräftelse innan specifika uppgifter.
Ett mer praktiskt tillvägagångssätt är att identifiera vilka delar av arbetsflödet som kan automatiseras på ett tillförlitligt sätt och där mänskligt beslutsfattande fortfarande är användbart. Navigering, upprepad datainsamling och rutinmässig ruttexekvering är starka kandidater för automatisering, medan ovanliga fynd kan kräva ytterligare mänsklig bedömning.
Vilken roll spelar multisensoruppfattning?
Perception ger en mobil robot den information den behöver för att förstå sin miljö och utföra applikationsspecifika uppgifter. En enda sensor ger sällan all typ av information som krävs för industriell drift.
Visuella kameror kan ge detaljerade bilder. Termiska sensorer kan avslöja temperaturskillnader. Avståndssensorer kan hjälpa roboten att förstå den omgivande geometrin. Andra sensorer kan stödja lokalisering, miljömätning eller utrustningsspecifik inspektion.
Visuell avkänning
Högupplösta kameror kan ta bilder och video för utrustningsobservation, infrastrukturkontroller, anläggningsövervakning och dokumentation. Visuella data är ofta utgångspunkten för inspektion eftersom operatörer direkt kan granska utseendet på komponenter och ytor.
Termisk avkänning
Värmeavbildning kan identifiera temperaturvariationer som kanske inte är uppenbara i bilder med synligt ljus. Detta kan vara användbart kring elektrisk utrustning, maskiner, kraftsystem och andra tillgångar där onormala värmemönster kan indikera ett tillstånd som kräver ytterligare utvärdering.
Rumsuppfattning
Avstånds- och djupinformation kan hjälpa roboten att förstå hinder, korridorer, trappsteg och andra egenskaper i miljön. Detta stöder navigering och kan även bidra till kartläggning och rumslig dokumentation.
| Sensorkategori | Primär information | Potentiell industriell roll |
|---|---|---|
| Kamera med synligt ljus | Bilder och video | Visuell inspektion, dokumentation, utrustningsobservation |
| Värmekamera | Temperaturmönster | Termiska tillståndskontroller och onormal värmeidentifiering |
| Djup eller räckviddssensor | Avstånd och rumsliga relationer | Navigering, undvikande av hinder och miljökartläggning |
| Miljösensor | Definierade miljömätningar | Platsövervakning och applikationsspecifik datainsamling |
Varför sensorfusion är viktig
Sensorfusion kombinerar information från olika avkänningskällor för att skapa en mer komplett representation av miljön. En kamera kan känna igen ett föremåls utseende, medan en djupsensor visar dess avstånd och position.
Termisk information kan sedan lägga till ytterligare ett lager genom att visa om objektet har ett ovanligt temperaturmönster. Att kombinera dessa källor kan göra inspektion och navigering mer informativ än att förlita sig på enbart en sensor.
Valet av nyttolast beror på uppgiften
Fler sensorer behöver inte betyda ett bättre system. Varje ytterligare komponent lägger till vikt, effektkrav, monteringsbegränsningar, databehandlingskrav och underhållsöverväganden.
Rätt tillvägagångssätt är att bara välja den information som behövs för den definierade uppgiften. En visuell inspektionsplattform kanske inte kräver en stor samling miljösensorer, medan ett industriellt övervakningsprojekt kan behöva flera datatyper för att ge användbara resultat.
Vilka inspektionsuppgifter kan en fyrdubblad plattform stödja?
Inspektion är en av de mest praktiska industriella tillämpningarna för fyrbäddsrobotar eftersom plattformen kan röra sig genom platser som kan vara obekväma för människor eller svåra för hjulförsedda maskiner.
Roboten kan följa definierade rutter, stanna vid inspektionspunkter, samla in bilder eller sensordata och returnera informationen till ett analyssystem. Detta skapar ett repeterbart inspektionsarbetsflöde som kan schemaläggas enligt driftskraven för en anläggning.
Fabriks- och verkstadsbesiktning
I tillverkningsmiljöer är utrustning ofta fördelad över stora anläggningar. Vissa områden kan vara förhöjda, smala eller åtskilda av förändringar i golvnivån.
En fyrbäddsplattform kan navigera i utvalda delar av anläggningen och samla in visuell information från maskiner, rörledningar, elskåp, strukturella områden och andra definierade tillgångar.
Kraft- och utrustningsövervakning
Termiska och visuella sensorer kan kombineras för utrustningsinspektion där temperaturskillnader är relevanta. Roboten kan samla in bilder på fördefinierade platser och jämföra aktuella resultat med historiska rekord.
Inspektion av tunnel och begränsat område
Tunnlar, rörkorridorer och andra smala områden kan innebära åtkomstutmaningar. En kompakt mobil robot kan komma in i sådana utrymmen samtidigt som den bär kameror, belysning eller andra sensorer som är lämpliga för inspektionsuppgiften.
Infrastrukturobservation
Infrastrukturtillgångar kräver ofta upprepad inspektion av liknande områden. En repeterbar robotrutt kan hjälpa till att standardisera bildinsamlingen och ge en konsekvent driftsekvens.
- Rutininspektion:Följ fördefinierade rutter och samla in återkommande visuella eller sensordata.
- Utrustningsövervakning:Kombinera visuell och termisk information för tillståndsbedömning.
- Strukturell observation:Ta bilder av utvalda ytor, fogar, rör och andra fysiska tillgångar.
- Datadokumentation:Bygg tidsstämplade inspektionsposter för senare jämförelse och analys.
BesiktningsfördelDen mest användbara automatiseringen är inte bara att ersätta en gångväg för inspektion. Det skapar en repeterbar cykel där rörelse, avkänning, dataregistrering och senare analys är sammankopplade.
Inspektionsdata bör vara strukturerade
En stor samling bilder är inte automatiskt användbar. Systemet bör koppla data till specifika platser, utrustning, rutter eller inspektionspunkter så att operatörerna kan förstå varifrån varje observation kommer.
När ett robotiskt inspektionssystem kombineras med lämplig programvara kan den resulterande informationen stödja trendanalys, underhållsplanering och uppföljande inspektion. Det exakta arbetsflödet beror på anläggningen och den information som krävs.
Vad kan modulär utrustning lägga till plattformen?
Modularitet tillåter en robotplattform att stödja olika uppgifter genom att byta eller lägga till utrustning. Detta är särskilt användbart i industriella miljöer där flera typer av inspektion och övervakning kan krävas.
Möjlig utrustning inkluderar kameror för synligt ljus, termiska bildsystem, gasdetektorer, belysningsenheter, kommunikationsenheter, miljösensorer och andra uppgiftsspecifika moduler. Den exakta konfigurationen beror på robotens lastkapacitet, elektriska system, monteringsgränssnitt och driftsförhållanden.
Inspektionsutrustning
Kameror och värmesystem kan förvandla roboten till en mobil inspektionsplattform. Visuella kameror kan dokumentera fysiska förhållanden, medan termiska sensorer kan ge ytterligare information om värmefördelning.
Miljöutrustning
Gas- och miljösensorer kan låta roboten samla in mätningar från områden som kanske inte är bekväma för manuell åtkomst. Detta kan stödja övervakning av arbetsflöden i industrianläggningar, tunnlar, verkstäder och andra definierade miljöer.
Belysning och kommunikationsutrustning
Belysningsmoduler kan förbättra bildkvaliteten i mörka områden och stödja driften på platser med begränsad belysning. Kommunikationsutrustning kan göra det möjligt för operatörer att utbyta information med personal i operationsområdet.
Visuell modul Fångar bilder och video för visuell inspektion, dokumentation och utrustningsobservation.
Termisk modul Ger temperaturrelaterad information som komplement till konventionell visuell inspektion.
Miljömodul Samlar in definierade gas-, luft- eller andra miljömätningar enligt applikationen.
Modularitet bör ha definierade gränssnitt
Ett modulärt system är endast praktiskt när utrustning kan installeras utan att skapa onödiga kompatibilitetsproblem. Monteringspunkter, elektriska anslutningar, datagränssnitt, fysiska dimensioner och viktgränser bör vara tydligt definierade.
Standardiserade gränssnitt kan förenkla ändringar mellan utrustningskonfigurationer. Samtidigt kan specialiserade projekt kräva anpassade fästen, höljen eller strömarrangemang när standardgränssnitt inte uppfyller applikationskraven.
Kraft och vikt måste betraktas tillsammans
Varje tillagd modul ändrar hela driftskonfigurationen. En tyngre sensor ökar belastningen på benen och framdrivningssystemet. Ytterligare elektronik kan öka elförbrukningen. Ett större hus kan påverka tyngdpunkten eller begränsa robotens rörelse.
Modulär design fungerar därför bäst när roboten har utvecklats med tillräcklig uppmärksamhet på de mekaniska och elektriska förhållandena mellan basplattformen och dess utrustning.
Vilka förhållanden bör plattformen utformas för?
Industriella miljöer varierar kraftigt. Ett verkstadsgolv ger olika utmaningar från ett utomhusbyggområde, medan en tunnel inför olika begränsningar från en öppen industriplats.
Innan man väljer eller utvecklar en robotplattform bör miljöförhållandena definieras tydligt. Dessa förhållanden påverkar struktur, sensorer, rörelsealgoritmer, tätning, batteribeteende och underhållskrav.
Regn och fukt
Utomhusmiljöer kan utsätta robotutrustning för regn, stänkvatten och hög luftfuktighet. Lämplig skyddsnivå beror på plattformens design och avsedda driftsmiljö.
Fukt kan också påverka sensorer och kontakter. För upprepad utomhusdrift bör dessa komponenter beaktas under mekanisk och elektrisk design snarare än att behandlas som sekundära detaljer.
Damm och lösa material
Industrianläggningar kan innehålla damm, sand, skräp eller andra partiklar. Sådana material kan komma in i rörliga mekanismer eller påverka sensorns synlighet.
Skydd, rengöringsprocedurer, underhållsåtkomst och komponentval bör därför återspegla de faktiska förhållandena på plats.
Temperatur
Batteriprestanda, elektronik, sensorer och mekaniska material kan reagera olika på temperaturförändringar. En plattform avsedd för breda temperaturförhållanden bör utvärderas mot det faktiska intervall som förväntas under drift.
Vibration och påverkan
Benrörelser skapar upprepade mekaniska rörelser, medan ojämn terräng kan orsaka ytterligare stötar. Känsliga sensorer och elektronisk utrustning kräver därför lämplig montering och skydd.
| Miljöfaktor | Potentiell effekt | Designhänsyn |
|---|---|---|
| Fukt | Kan påverka kontakter, elektronik och sensorer | Lämpliga kapslingar, tätning och underhållsprocedurer |
| Damm | Kan komma in i mekaniska eller elektroniska områden | Skydd, åtkomst till rengöring och lämpligt komponentval |
| Temperatur | Kan påverka batteriets och elektroniska beteende | Definierat driftområde och relevant miljöutvärdering |
| Vibration | Kan påverka sensordata och mekaniska komponenter | Lämplig montering, strukturell design och vibrationsutvärdering |
| Inverkan | Kan belasta ben, hus, fästen och elektronik | Strukturellt skydd och validering under definierade förhållanden |
Miljön bestämmer rätt konfiguration
Det finns ingen universell konfiguration som är idealisk för varje industrianläggning. Driftmiljön bör dokumenteras innan roboten väljs.
Användbar information kan vara inomhus- eller utomhusdrift, yttyper, temperaturintervall, förekomst av damm eller fukt, korridorbredd, trappmått, förväntade hinder, erforderlig nyttolast och kommunikationsförhållanden.
Hur kan fyrdubbla robotar minska exponeringen för svåra arbetsområden?
En viktig tillämpning av industriell robotik är att minska behovet för människor att gå in på platser som är svåra att komma åt, obekväma eller olämpliga för rutinmässig manuell inspektion.
En mobil robot kan bära kameror och sensorer till definierade områden medan operatörerna stannar kvar på en mer bekväm kontrollposition. Detta kan stödja inspektion och datainsamling utan att personalen behöver fysiskt följa varje inspektionsväg.
Minska rutinmässig exponering
Vissa industriella uppgifter involverar upprepade rörelser genom varma, dammiga, våta, bullriga, trånga eller på annat sätt svåra miljöer. Att använda en mobil plattform för rutinmässig datainsamling kan minska frekvensen med vilken personal behöver gå in i dessa områden.
Roboten eliminerar inte alla krav på mänskligt ingripande. Underhåll, ovanliga fynd, reparationer och uppgifter utanför robotens kapacitet kan fortfarande kräva utbildad personal. Syftet är att flytta lämpliga inspektions- och övervakningsaktiviteter till en mer kontrollerad verksamhetsmodell.
Fjärrobservation och kommunikation
Kamera- och kommunikationsmoduler kan ge operatörer information från fältet utan att de behöver stå bredvid den utrustning som inspekteras.
För underhållsteam kan detta vara användbart vid preliminära kontroller. En robot kan samla in visuell information först, så att tekniker kan avgöra vilken typ av uppföljningsarbete som kan behövas innan de går in i området.
Riskminskning beror på systemdesign
En robot är inte automatiskt säker bara för att den är avlägsen. Hela systemet behöver lämplig navigering, undvikande av hinder, kommunikation, nödprocedurer, underhållsmetoder och driftsgränser.
Roboten bör därför behandlas som ett ingenjörsverktyg med definierade förmågor snarare än som en universell ersättning för mänskligt arbete.
- Definiera vilka uppgifter som kan utföras på distans.
- Upprätta säkra driftsgränser för roboten.
- Tillhandahålla lämpliga kommunikations- och nödkontrollfunktioner.
- Underhåll sensorer och mekaniska komponenter enligt driftsförhållanden.
- Håll mänsklig intervention tillgänglig för situationer utanför robotens definierade kapacitet.
Hur ska utrustning och sensorer integreras?
Utrustningsintegration avgör om roboten kan utföra sin avsedda uppgift utan att kompromissa med rörlighet, balans, strömtillgänglighet eller datakvalitet. En sensor som fungerar bra på en bänk kan kräva en annan monteringsstruktur när den väl är installerad på en rörlig fyrbäddsplattform.
Mekanisk montering
Monteringspunkter bör stödja utrustningen på ett säkert sätt samtidigt som tillräcklig åtkomst för installation och underhåll bibehålls. Placeringen av utrustningen har också betydelse eftersom den kan påverka tyngdpunkten och robotens rörelse.
För kameror och sensorer som kräver en stabil sikt bör monteringssystemet även ta hänsyn till rörelse och vibrationer. Utrustningen behöver ett lämpligt synfält utan att störa robotens ben eller andra komponenter.
Elektrisk integration
Varje tillagd modul skapar ett elektriskt krav. Kameror, termiska system, datormoduler, belysning, kommunikationsutrustning och miljösensorer kan ha olika spännings- och strömkrav.
Kraftarkitekturen måste klara dessa belastningar samtidigt som kompatibiliteten med robotens batteri och styrelektronik bibehålls.
Dataintegration
Moderna robotsystem kan generera stora mängder bild-, sensor- och navigeringsdata. Systemet bör definiera hur information samlas in, överförs, lagras och bearbetas.
För inspektionstillämpningar bör data helst förbli kopplade till plats- och tidsinformation så att senare analys kan identifiera exakt var en viss observation samlades in.
| Integrationsområde | Nyckelfråga | Potentiell påverkan |
|---|---|---|
| Vikt | Kan roboten bära hela utrustningspaketet? | Påverkar rörlighet, balans och mekanisk belastning |
| Placera | Var ska utrustningen monteras? | Kan påverka tyngdpunkten, synfältet och rörelsen |
| Driva | Vilken elektrisk ingång krävs? | Ändrar batteri- och energisparkrav |
| Data | Hur kommer information att överföras eller lagras? | Determines communication and processing architecture |
| Underhåll | Kan modulen nås och bytas ut? | Påverkar servicebarhet och driftkontinuitet |
Integration bör planeras före driftsättning
Tidig planering kan förhindra problem som blockerade sensorer, otillgängliga kontakter, otillräcklig batterikapacitet eller instabil montering av utrustning.
Användbar teknisk information inkluderar utrustningsmått, vikt, strömförbrukning, kontaktspecifikationer, kommunikationsgränssnitt, monteringskrav, driftstemperatur och förväntad miljöexponering.
När dessa parametrar väl är kända kan robotplattformen utvärderas som ett komplett system snarare än som en basrobot med utrustning som läggs till efteråt.
Vad bör köpare utvärdera innan de väljer en plattform?
Att välja en fyrfotad robot bör börja med applikationen snarare än med utseende eller ett enda prestandanummer. En tekniskt avancerad plattform kan fortfarande vara olämplig om den inte kan navigera i den terräng som krävs, bära den nödvändiga utrustningen, fungera under förväntade förhållanden eller tillhandahålla de data som krävs.
Börja med miljön
Dokumentera ytor, sluttningar, trappor, korridorer, hinder, temperatur, fukt, damm och andra miljöegenskaper. Dessa faktorer avgör vilken typ av mobilitet och skydd som plattformen kräver.
Definiera driftsuppgiften
Identifiera om roboten kommer att utföra inspektion, övervakning, datainsamling, transport, utrustningsobservation eller annan definierad funktion. Uppgiften avgör vilken utrustning som behöver installeras.
Utvärdera rörlighet
Titta på mer än förmågan att gå. Tänk på trappklättring, hantering av sluttningar, hinderförhandling, stabilitet, rörelsehastighet, svängförmåga och prestanda på de faktiska ytförhållanden som förväntas på platsen.
Kontrollera nyttolastkapacitet och integration
Hela utrustningspaketet bör utvärderas, inklusive kameror, sensorer, kommunikationsenheter, monteringsstrukturer, batterier och andra tillbehör.
Granska autonoma funktioner
Bestäm om systemet kan stödja ruttplanering, undvikande av hinder, positionering, automatisk datainsamling, uppgiftsschemaläggning och fjärrövervakning på den nivå som krävs av projektet.
- Terräng:Vilka ytor, trappor, sluttningar och hinder måste roboten förhandla?
- Uppgift:Vilken fysisk handling eller information måste roboten ge?
- Nyttolast:Vilken utrustning måste bäras och hur mycket väger den?
- Driva:Vad är det kombinerade elbehovet för plattformen och installerad utrustning?
- Autonomi:Vilka delar av arbetsflödet behöver automatiseras?
- Miljö:Vilka temperatur-, damm-, fukt-, vibrations- eller stötförhållanden förväntas?
- Underhåll:Hur kommer sensorer, batterier, ben och andra komponenter att inspekteras och servas?
UrvalsprincipDen bästa plattformen är inte nödvändigtvis den med det längsta specifikationsbladet. Det är den vars mobilitet, avkänning, kraft, utrustningsintegration, autonomi och underhållsegenskaper matchar den faktiska driftsmiljön.
Hur ser en strukturerad distributionsprocess ut?
En strukturerad distributionsprocess hjälper till att förvandla ett allmänt robotkoncept till ett operativsystem med tydliga tekniska krav. Detta är särskilt viktigt för industriella tillämpningar eftersom roboten måste arbeta med befintlig miljö, utrustning, procedurer och datasystem.
- Definiera driftscenariot:Registrera webbplatsens layout, terräng, miljöförhållanden, driftvägar och måluppgifter.
- Identifiera nödvändig utrustning:Bestäm vilka kameror, termiska sensorer, miljöenheter, belysningsenheter eller kommunikationsmoduler som behövs.
- Upprätta systemparametrar:Bekräfta vikt, dimensioner, effektkrav, datagränssnitt, monteringspositioner och underhållsåtkomst.
- Bygg driftvägen:Definiera de områden, kontrollpunkter, navigeringsvägar och inspektionssekvens som krävs av applikationen.
- Validera mobilitet:Utvärdera rörelser på den faktiska terrängen, inklusive trappor, sluttningar, hinder och övergångsytor.
- Validera utrustning:Kontrollera bildkvalitet, sensoravläsningar, kommunikation och utrustningens stabilitet under rörelse.
- Upprätta driftprocedurer:Definiera laddning, underhåll, datagranskning, intervention och nödprocedurer.
Webbplatstestning är viktigt
Laboratorietester kan inte reproducera alla egenskaper hos en verklig anläggning. Roboten bör utvärderas under representativa driftsförhållanden närhelst det är praktiskt möjligt.
Webbplatstestning kan avslöja detaljer som är svåra att identifiera under allmän utveckling. En korridor kan vara smalare än förväntat. En trappa kan ha en ovanlig höjd. En viss yta kan ge mindre dragkraft. Ljusförhållandena kan minska kamerans prestanda.
Dessa resultat kan sedan användas för att justera ruttplanering, utrustningsplacering, sensorkonfiguration eller driftprocedurer.
Dataarbetsflöden bör utformas med roboten
Inspektionsautomatisering ger värde endast när den insamlade informationen kan användas. Ett användbart system bör definiera hur bilder och sensoravläsningar lagras, hur de associeras med platser, hur avvikelser identifieras och hur operatörer granskar resultaten.
För återkommande besiktning kan även historiska register utgöra underlag för jämförelse. Roboten kan samla in data med liknande rutter och synpunkter, vilket gör ändringar lättare att identifiera över tid.
Underhåll måste vara en del av driftsättningen
En mobil robot innehåller mekaniska och elektroniska komponenter som upplever upprepade rörelser. Ben, leder, motorer, sensorer, kontakter, batterier och skyddshöljen kräver alla lämpligt underhåll.
Rutinbesiktning bör därför ingå i verksamhetsplanen från början. Enkel åtkomst till nyckelkomponenter och tydliga ersättningsprocedurer kan göra långvarig drift mer praktisk.
Vad är den framtida riktningen för industriell fyrfotsrobotik?
Utvecklingen av industriell fyrfotsrobotik går mot större autonomi, bättre miljömedvetenhet, starkare utrustningsintegration och mer applikationsspecifik programvara. Den centrala riktningen är inte bara att få robotar att gå bättre, utan att göra det möjligt för dem att utföra kompletta arbetsflöden med mindre manuella ingrepp.
Smartare inbyggd drift
Robotar förväntas i allt högre grad kombinera perception och rörelse istället för att behandla dem som separata funktioner. En plattform kan använda miljöinformation för att bestämma var man ska flytta, hur man undviker hinder och var man ska utföra en uppgift.
Detta skapar en närmare relation mellan den fysiska roboten och programvaran som styr den. Resultatet kan bli mer adaptiv rörelse i miljöer som inte helt kan representeras av en fast rutt.
Mer intelligent inspektion
När kameror och sensorer samlar in mer information, blir automatiserad analys allt mer användbar. AI-baserad igenkänning kan hjälpa till att identifiera fördefinierade visuella förhållanden, organisera inspektionsbilder och lyfta fram områden som förtjänar ytterligare granskning.
Till exempel kan ett system utformas för att känna igen utvalda utrustningsavvikelser, ytförändringar eller andra förhållanden som definieras av applikationen. Mänskliga operatörer kan då fokusera på verifiering och beslutsfattande snarare än att granska varje bild med samma uppmärksamhet.
Större modularitet
Framtida industriella plattformar kommer sannolikt att stödja bredare utrustningskombinationer. En enda robotbas kan rymma olika inspektionssensorer, miljömoduler, kommunikationsutrustning eller uppgiftsspecifika enheter.
Detta kräver mer standardiserade mekaniska och elektriska gränssnitt samtidigt som det tillåter anpassning där specialiserade projekt kräver det.
Integration med industriella informationssystem
Nästa steg av industriell robotik kommer sannolikt att koppla samman fysisk drift med digitala ledningssystem. Robotgenererad information kan kombineras med utrustningsregister, underhållsscheman, kartor, inspektionshistorik och annan digital data.
Detta gör att roboten kan bli en del av ett större industriellt arbetsflöde snarare än att fungera som en isolerad maskin.
Högre autonomi Fler uppgifter kan utföras genom autonom navigering, ruttplanering, undvikande av hinder och schemalagd drift.
Bättre uppfattning Flera sensorer och intelligent analys kan ge rikare information om utrustning och omgivning.
Djupare integration Robotplattformar kan koppla samman mobilitet, sensorer, kraft, data och industriell programvara till ett mer komplett arbetsflöde.
Från mobil maskin till intelligent driftplattform
Det långsiktiga värdet av fyrfotsrobotik ligger i kombinationen av fysisk rörlighet och digital intelligens. En robot som kan gå över svår terräng ger den fysiska åtkomsten. Sensorer ger information. Autonom kontroll ger repeterbarhet. AI-baserad analys kan hjälpa till att tolka insamlad data. Industriell mjukvara kopplar samman dessa resultat med bredare arbetsflöden.
Var och en av dessa funktioner är användbar oberoende, men deras kombination skapar en mycket mer kapabel plattform. Ju tätare de är integrerade, desto fler applikationer kan stödjas utan att göra om hela systemet för varje ny uppgift.
Framtidsinriktad principRiktningen för industriell fyrfotsrobotik är mot uppgiftsorienterade system som kombinerar mobilitet, perception, autonom drift, modulär utrustning och dataintelligens inom en samordnad plattform.
Vanliga frågor
Vad är en industriell fyrbäddsrobot?
Det är en fyrbent mobil robotplattform designad för professionella uppgifter som inspektion, övervakning, datainsamling och drift i miljöer där konventionella hjulförsedda robotar kan ha svårt att navigera.
Varför är fyrbenta robotar lämpliga för ojämn terräng?
Fyra individuellt styrda ben ger fler alternativ för fotplacering och kroppshållning. Detta kan hjälpa plattformen att ta sig fram i trappor, sluttningar, luckor, lösa ytor och andra terrängförändringar inom dess definierade driftskapacitet.
Kan en fyrfotad robot arbeta autonomt?
Ja. Beroende på systemarkitekturen kan autonoma funktioner inkludera miljöuppfattning, positionering, ruttplanering, undvikande av hinder, utförande av uppgifter och datainsamling. Lämplig nivå av självständighet beror på applikationen och miljön.
Vilka sensorer kan installeras på en fyrbäddsplattform?
Möjlig utrustning inkluderar kameror för synligt ljus, termiska bildsystem, djup- eller avståndssensorer, miljöövervakningsanordningar, belysningssystem, kommunikationsmoduler och annan uppgiftsspecifik utrustning. Den exakta konfigurationen beror på plattformen och applikationen.
Kan en fyrfotad robot användas för industriell inspektion?
Ja. Den kan stödja rutininspektion av industrianläggningar, utrustning, infrastruktur, tunnlar, verkstäder och andra områden genom att följa definierade rutter och samla in visuella, termiska eller andra sensordata.
Kan värmeavbildning integreras med roboten?
Ja. Värmebilder kan användas tillsammans med konventionella kameror när temperaturskillnader är relevanta för inspektionsuppgiften. Sensorn, monteringsposition, effektbehov och datagränssnitt bör utvärderas som en del av det kompletta systemet.
Kan ytterligare utrustning läggas till roboten?
Många professionella plattformar kan stödja modulär utrustning, förutsatt att de tillagda komponenterna förblir inom de definierade mekaniska, elektriska, vikt- och gränssnittsgränserna. Anpassade konsoler eller andra integreringskomponenter kan krävas för specialiserade konfigurationer.
Vad bör man tänka på innan man väljer plattform?
Viktiga faktorer inkluderar krav på terräng, trappor och lutning, driftsmiljö, nyttolastvikt, sensorkrav, effektbehov, autonoma funktioner, dataarbetsflöde, underhållsåtkomst och kommunikationsförhållanden.
Kan samma plattform stödja olika applikationer?
Ja. En modulär design kan tillåta att olika sensorer och utrustning installeras för inspektion, övervakning, miljömätning eller andra definierade industriella uppgifter. Den tillgängliga konfigurationen beror på robotarkitekturen och utrustningskraven.
Hur kan inspektionsdata användas efter en robotpatrull?
Insamlade bilder och sensoravläsningar kan associeras med platser och inspektionspunkter och sedan granskas för fördefinierade förhållanden. Historiska register kan också stödja jämförelser mellan inspektionscykler och hjälpa till att organisera uppföljningsarbetet.
Tar autonom drift bort behovet av operatörer?
Inte nödvändigtvis. Automatisering kan minska kontinuerlig manuell kontroll, men operatörer kan fortfarande behövas för övervakning, undantagshantering, underhåll, ovanliga fynd och uppgifter utanför robotens definierade driftkapacitet.
Vilka miljöer kan industriella fyrbäddsrobotar användas i?
Potentiella tillämpningar inkluderar fabriker, verkstäder, tunnlar, industrianläggningar, infrastrukturplatser, ojämna utomhusområden och andra platser där mobil inspektion eller datainsamling krävs. Faktisk lämplighet beror på miljöförhållanden och plattformsspecifikationer.
Diskutera ett fyrfotsrobotprojekt
Dela terrängförhållanden, inspektionsuppgift, utrustningskrav, nyttolastvikt, driftsmiljö eller autonoma funktioner som behövs för din applikation.
kontakta oss för att diskutera dina projektkrav